为真实交付而设计的机器人
ADORA 整机承载算法验证、数据采集和系统适配;DORA-PAI 提供开箱即用的计算与通信底座。所有产品共享 Octos + DORA 软件栈,技能可以跨机型迁移。
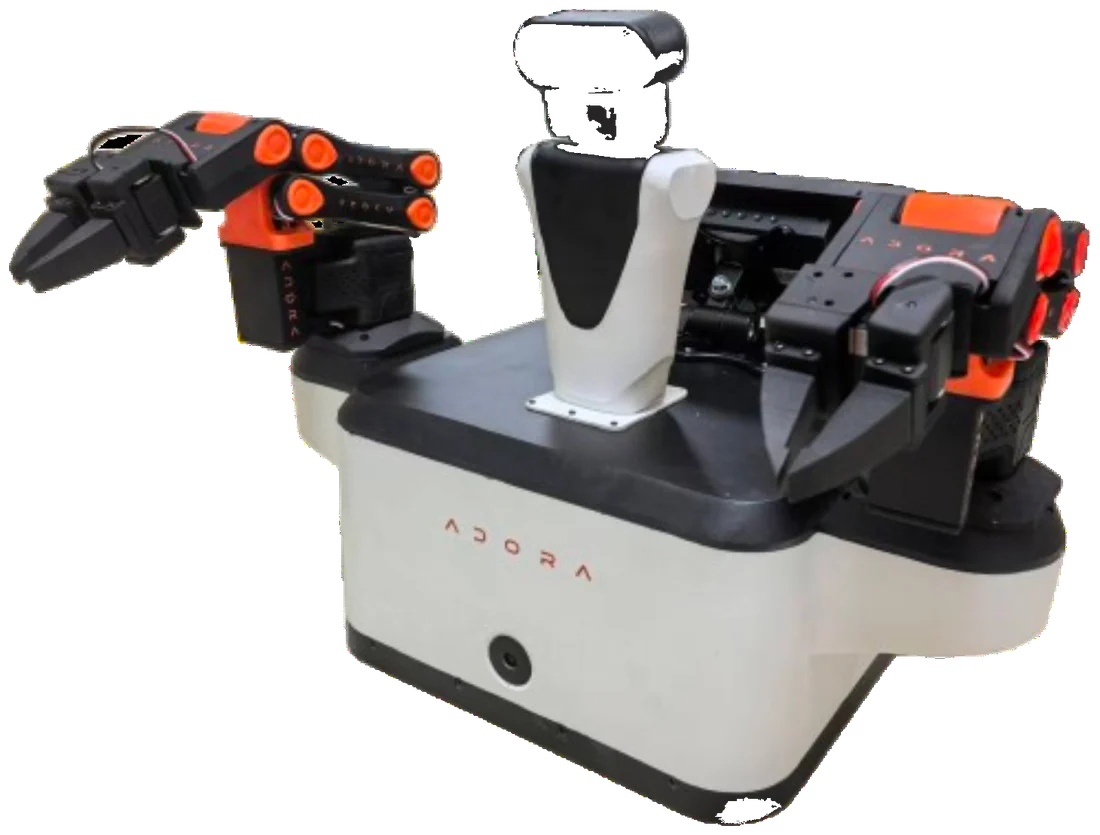
ADORA 1 Nano
桌面级双臂入门平台,走开源硬件路线,让每一间教室都能上手具身智能。
| 构型 | 桌面双臂 |
|---|---|
| 软件栈 | DORA · LeRobot 兼容 |
| 配套 | 教学套件 · 培训课程 |
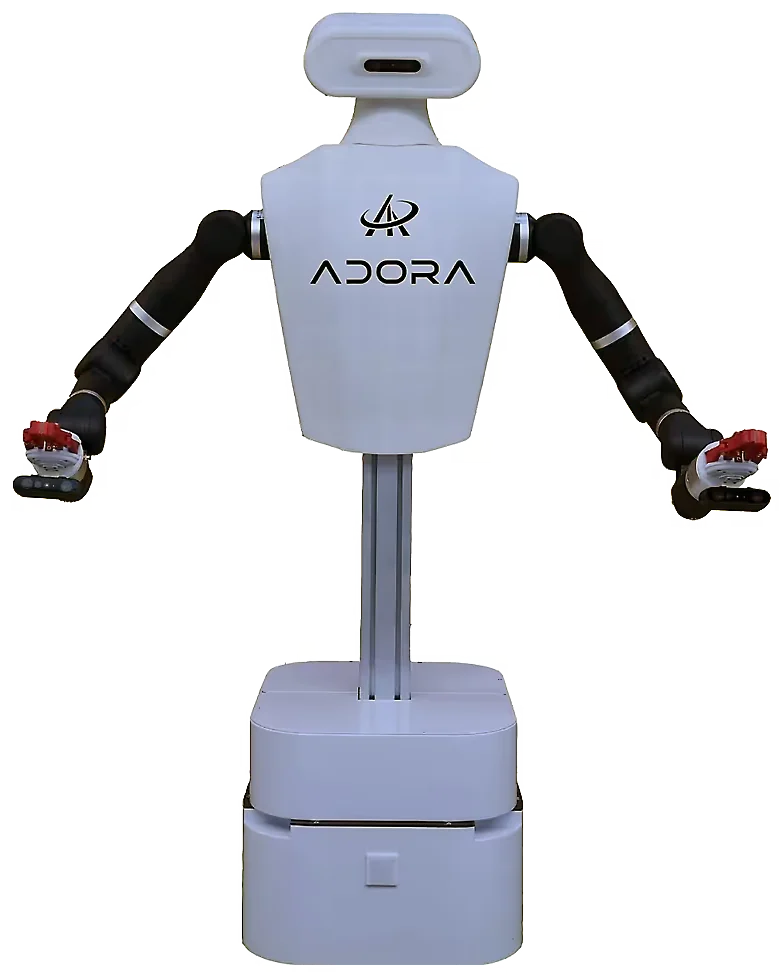
ADORA 2 Mini
轻量双臂平台,让实验室以更低成本完成从仿真到真机的算法验证。
| 构型 | 立柱式双臂躯干 |
|---|---|
| 软件栈 | Octos · DORA · OminiX |
| 适合 | 高校实验室、课题组、机器人竞赛 |
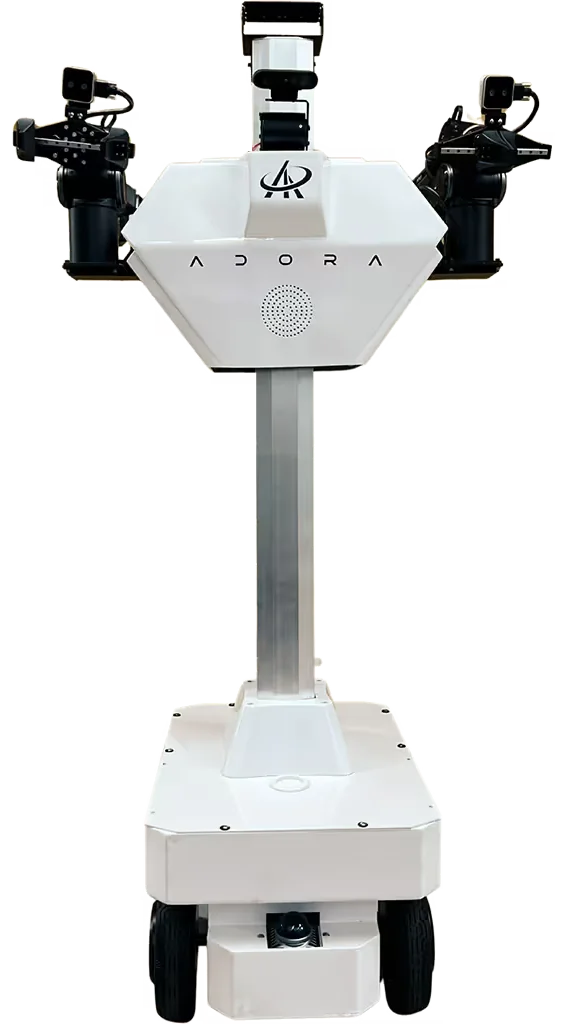
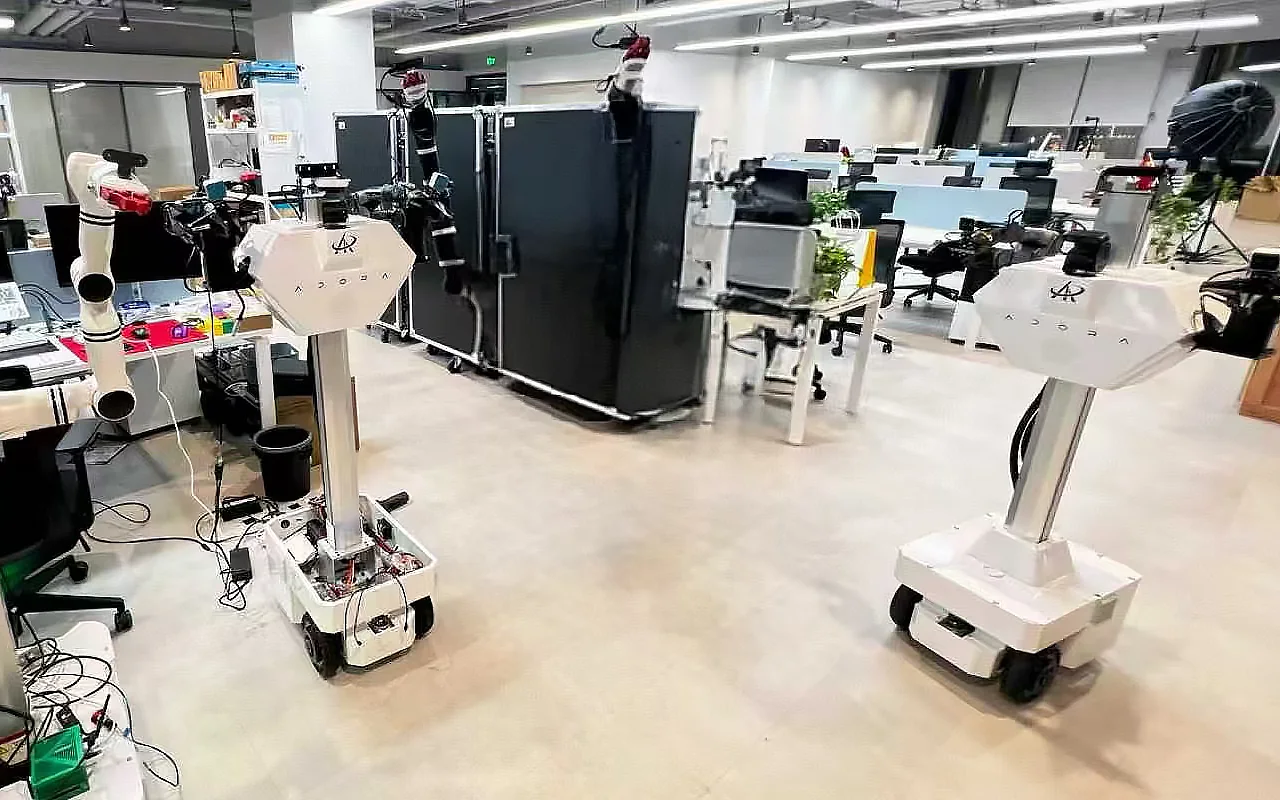
ADORA 2 Pro
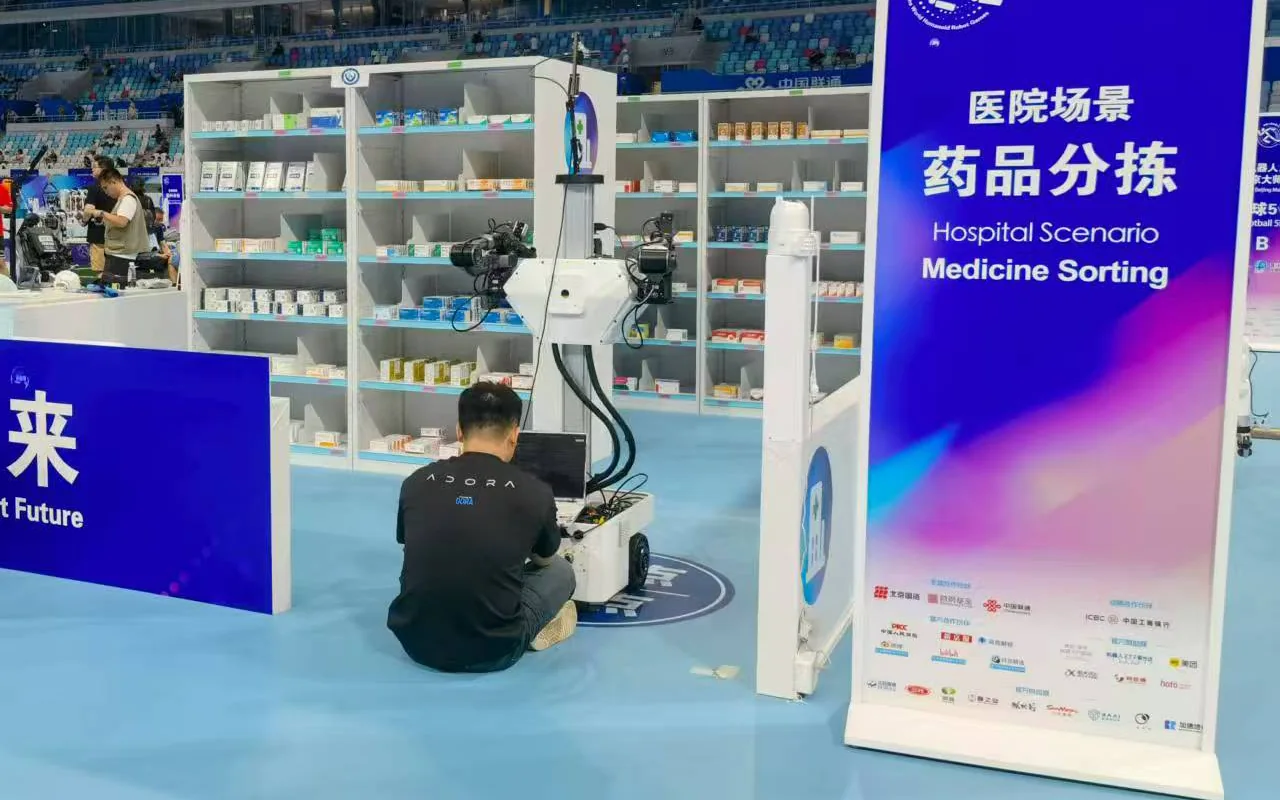
三轮升降通用型移动机器人,面向具身数据采集。小巧的三轮底盘让它在狭窄的室内也能灵活通过;真机采集的数据与 Nexus 仿真合成数据一起进入训练管线。
| 构型 | 三轮底盘 · 升降立柱 · 双臂 · 头部视觉 |
|---|---|
| 软件栈 | Octos · DORA · OminiX |
| 数据管线 | 对接 Nexus 仿真与合成数据流水线 |
ADORA 1 Pro
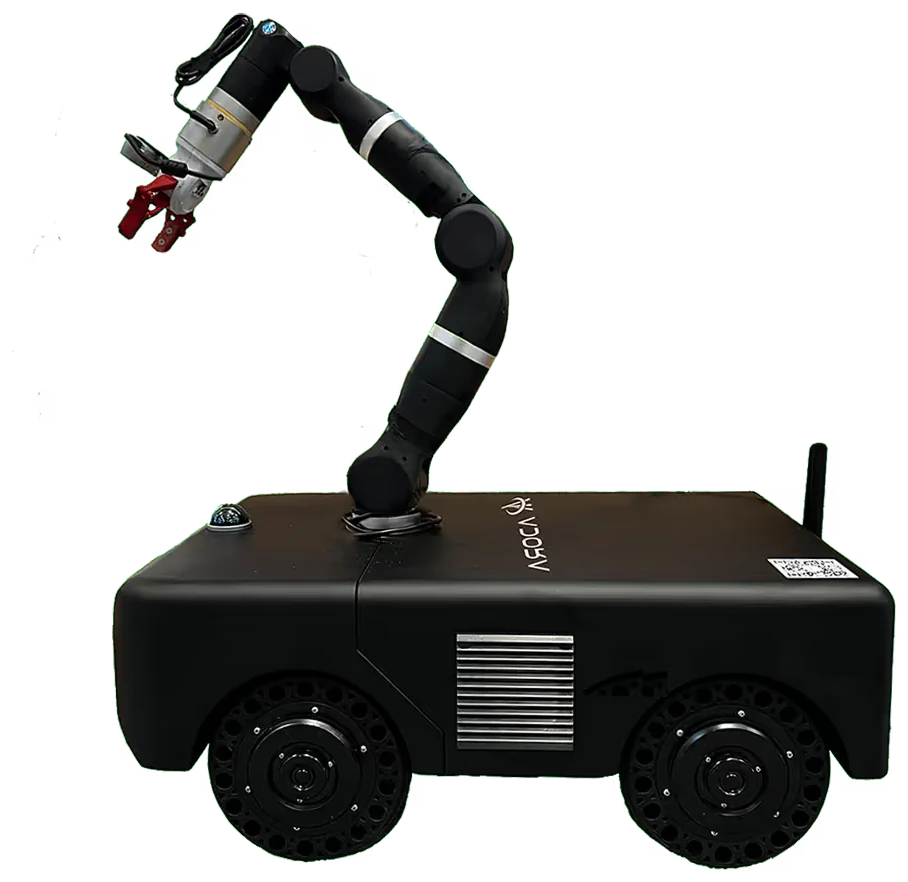
刚性四轮底盘配直流无刷伺服轮毂,载重 80kg、可轻度越野,室内外都能用。配合 DORA 实现自主导航避障与多车协同,适合巡检、搬运与户外作业。
| 构型 | 四轮刚性底盘 · 单臂(7 自由度) |
|---|---|
| 整机重量 / 载重 | 约 35 kg / 80 kg |
| 最大速度 | 2.2 m/s |
| 通过性 | 最大坡度 25° · 最大台阶 200 mm |
| 续航 | 约 4 h |
| 机械臂 | 精度 1 mm · 工作半径 600 mm · 二指夹爪 · 最大抓握 2 kg |
| 感知 | 深度相机 ×1 · 激光雷达 ×1 |
| 主控 | RK3588 / NVIDIA NX / 昇腾 310P / O6 可选 · 128 GB NVMe |
| 系统与软件 | Ubuntu / 开源鸿蒙 · Octos · DORA · OminiX |
ADORA 2 Max
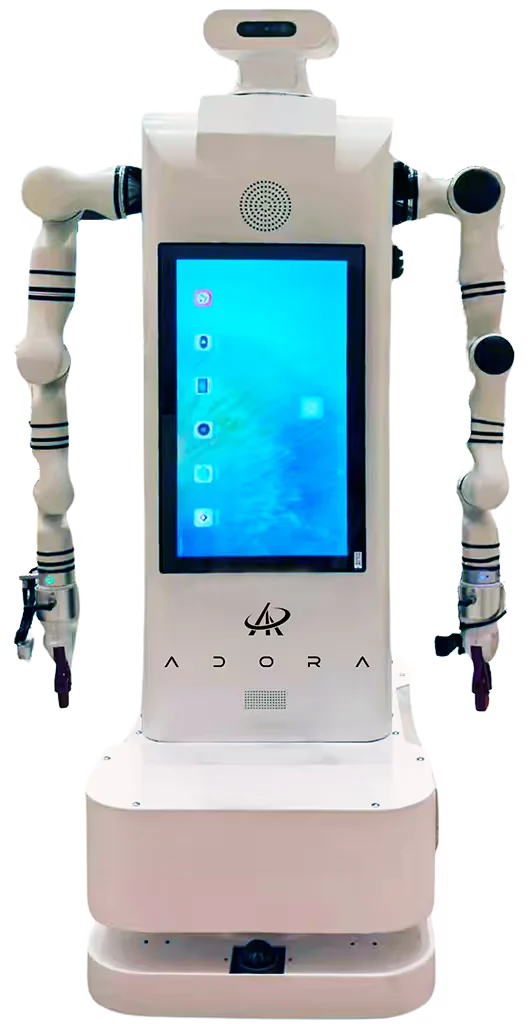
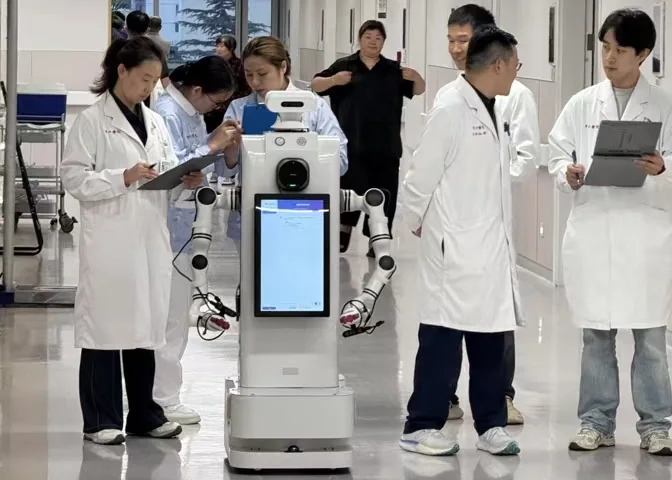
四轮升降臂通用型移动机器人,面向通用操作与定制化项目。双侧机械臂升降幅度可达 70 cm,从地面到吊柜都能触达;从大脑模型到执行内核,循驭全栈软件预装可用。
| 构型 | 四轮底盘 · 双臂升降(行程 70 cm)· 交互屏 |
|---|---|
| 大脑模型 | Moxin(LLM / VLM / VLA / WAM) |
| 智能体 | Octos Agent OS(编码智能体) |
| 执行内核 | DORA 数据流内核 |
| 本地推理 | OminiX-PAI · 国产算力(昇腾 910 / 310) |
DORA-PAI
机器人计算与通信平台
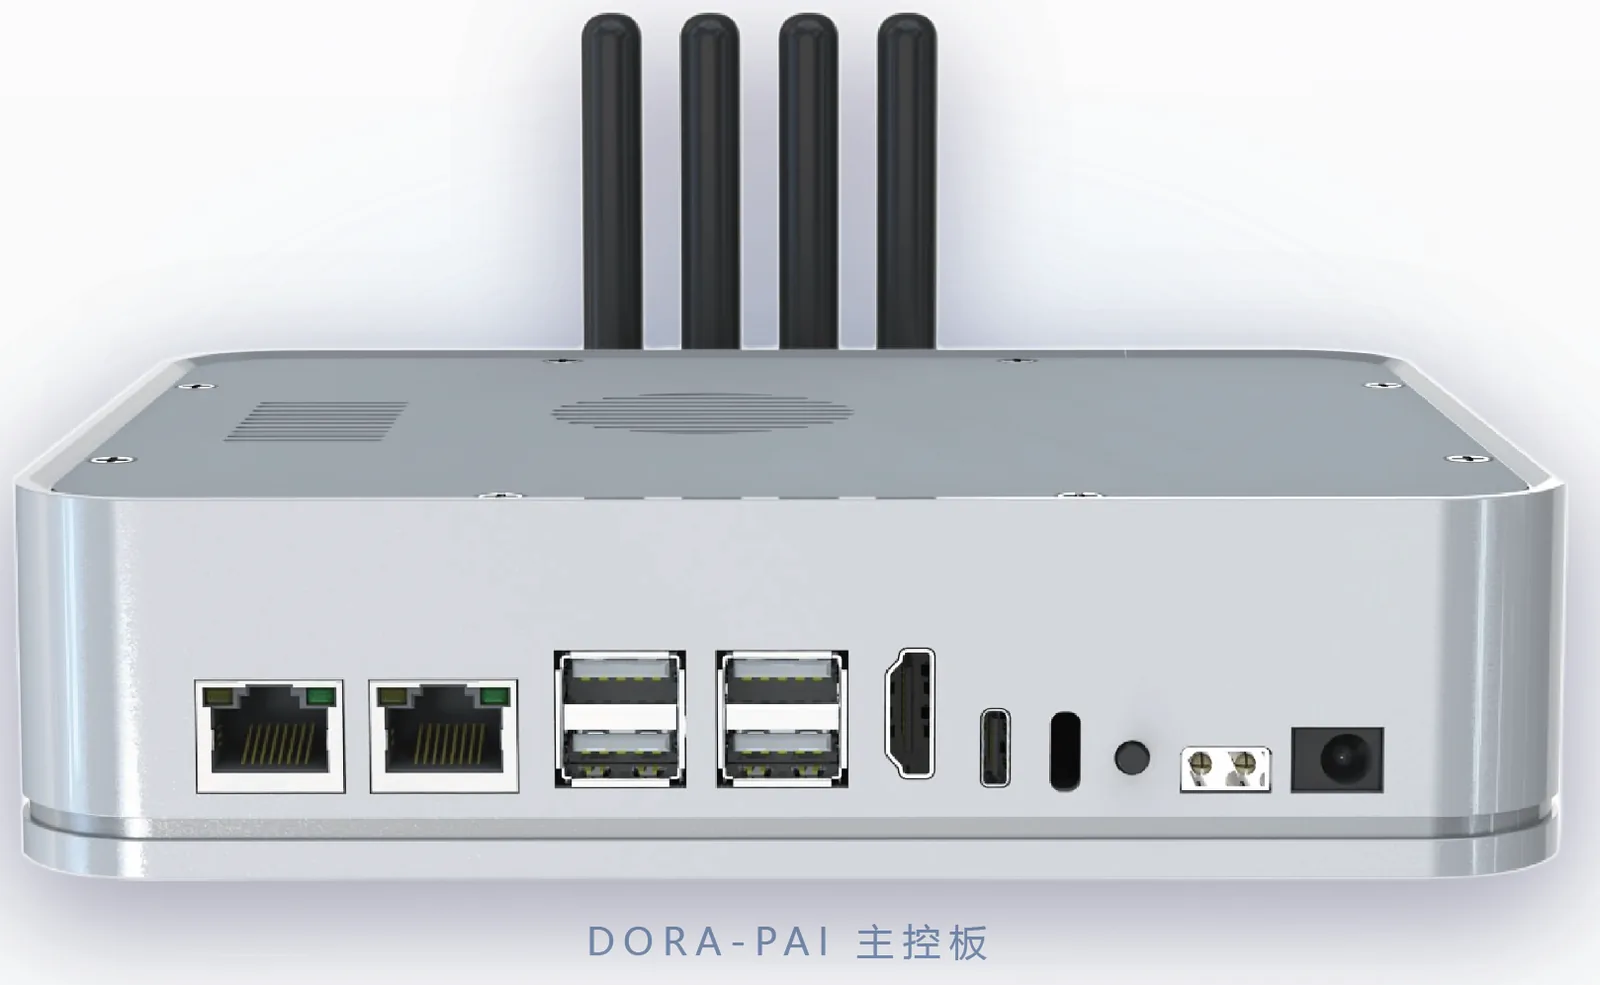
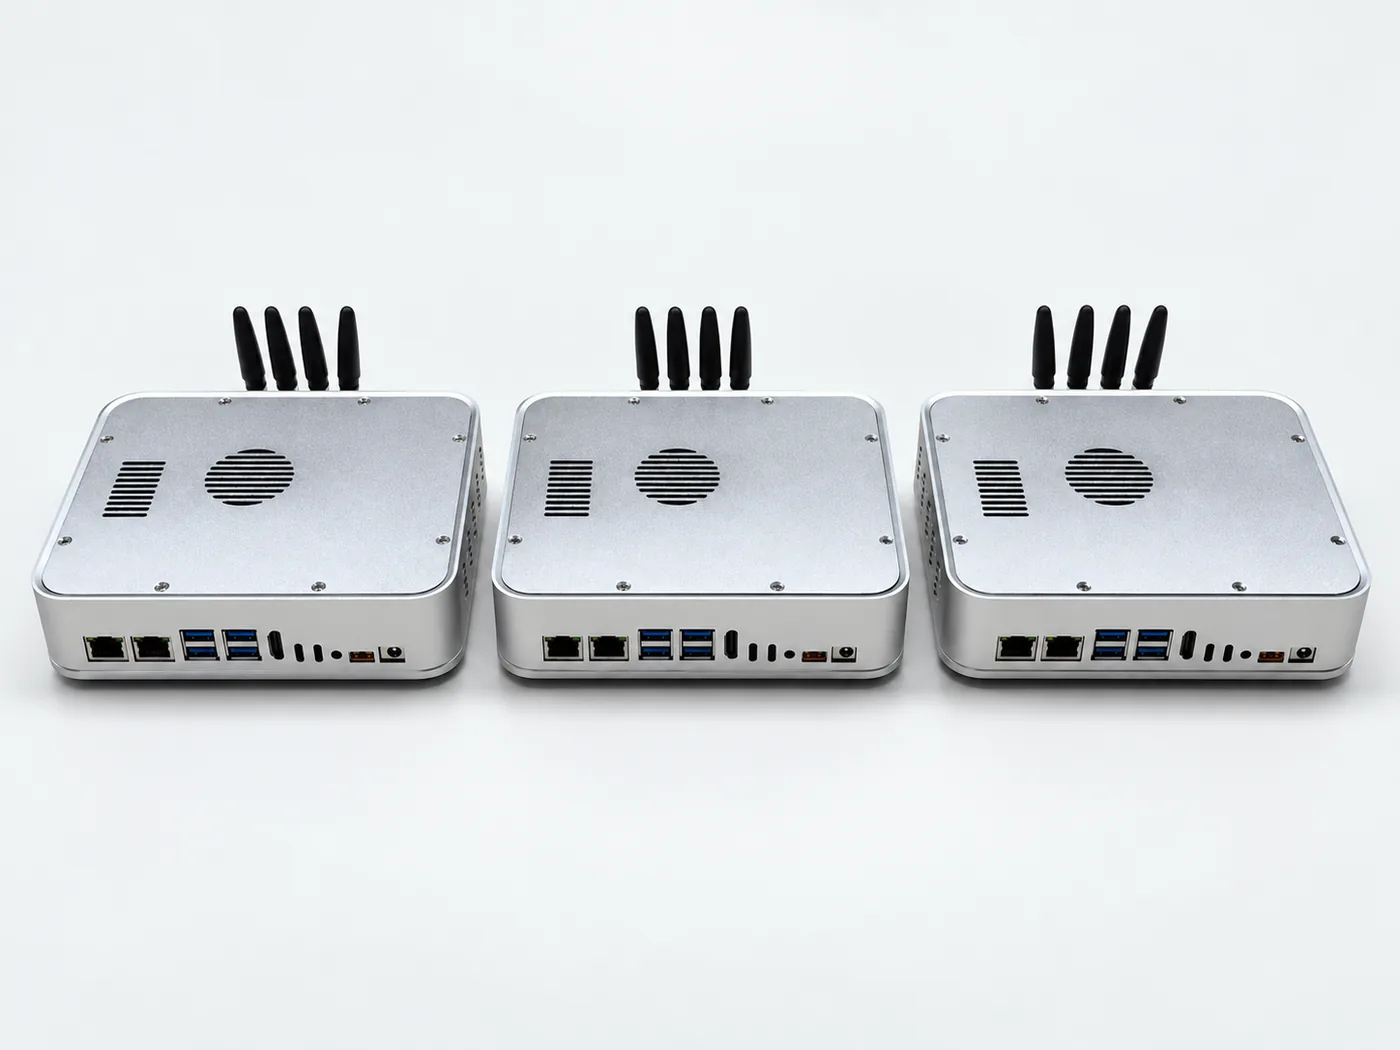
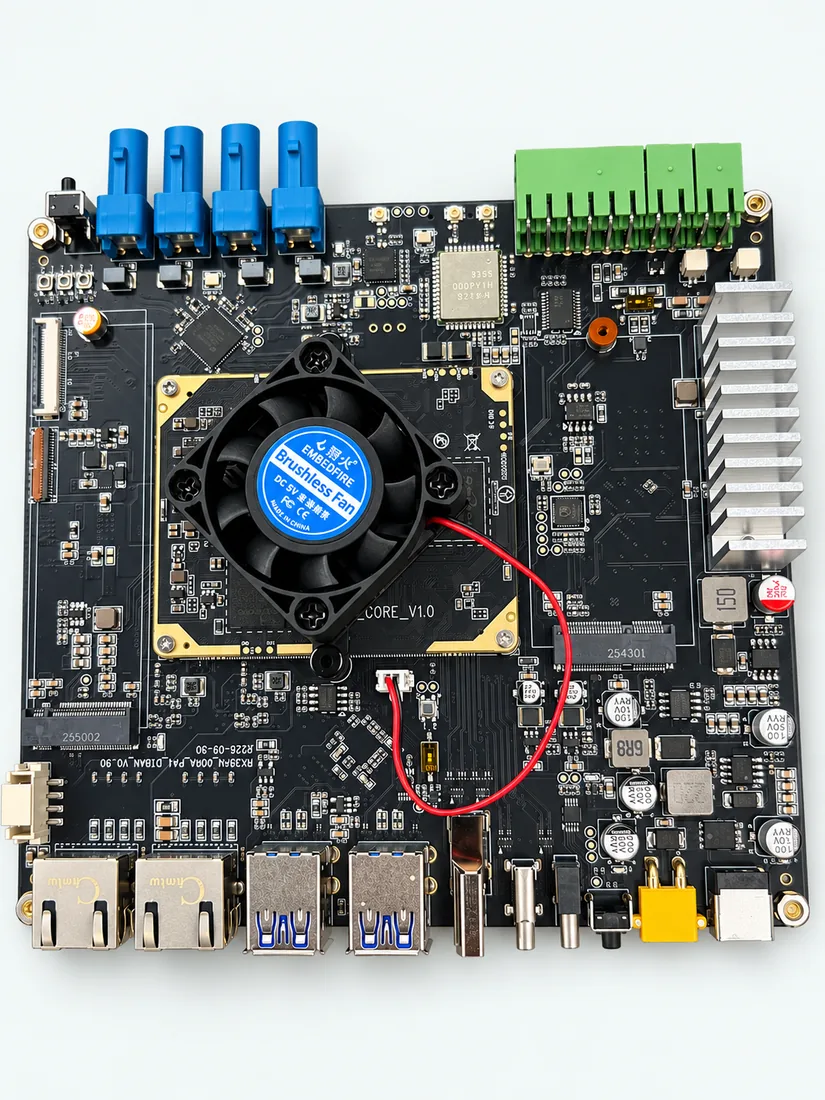
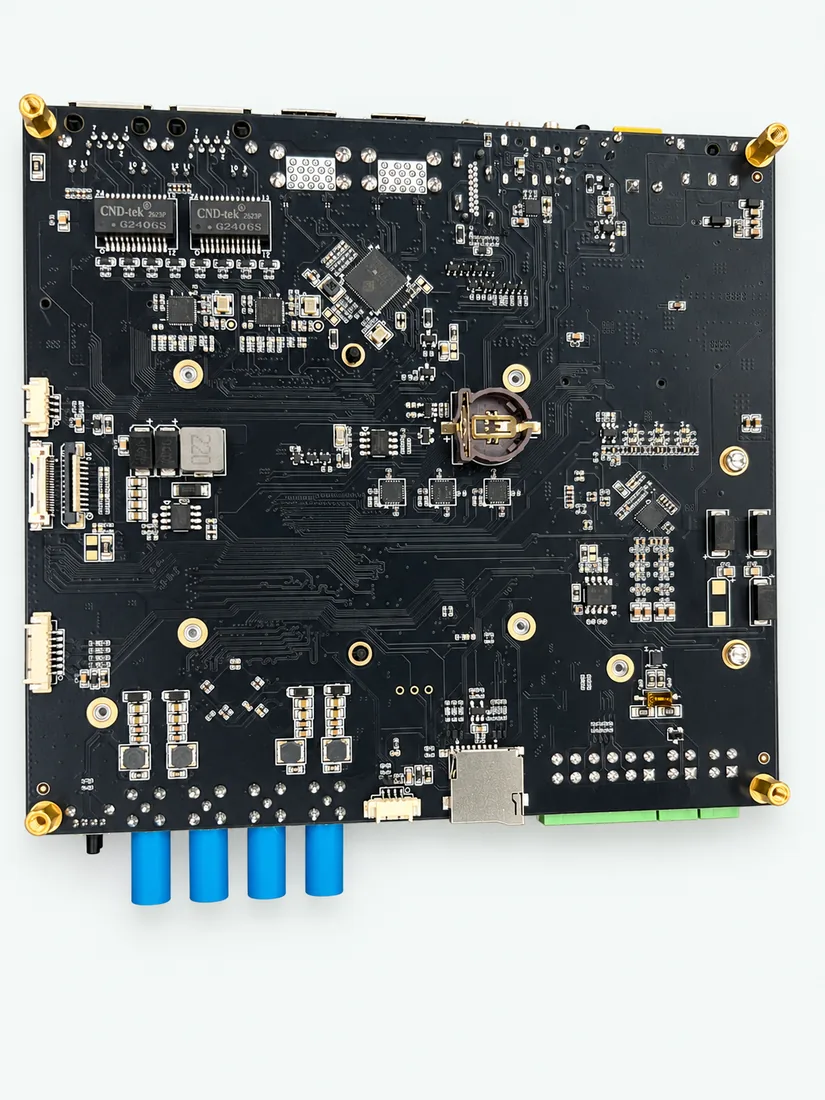
基于 ARM 计算平台,预集成 DORA 数据流框架、OminiX 本地推理环境与星闪 NearLink 无线通信——以"通信、计算、软件框架、算法、AI 模型"五维一体的设计,为机器人"感知—决策—执行—通信"全链路提供开箱即用的 Physical AI 底座。
通信 · 星闪 NearLink
板载星闪模组,低时延、高可靠的机内与多机协同通信。
计算 · 6 TOPS NPU
RK3576 八核 ARM,支持 INT4 / 8 / 16、FP16 / BF16 混合精度。
框架 · DORA 预装
零拷贝数据流,YAML 声明节点图,兼容 ROS / ROS 2。
算法 · 60+ 官方节点
dora Hub 提供视觉、语音等现成节点,LeRobot 预装可直接采集与训练。
模型 · OminiX 本地推理
OpenAI 兼容接口,模型在 NPU 上本地运行,也可路由到边缘服务器。
工业级外壳
CNC 6061 铝合金一体外壳,阳极氧化,顶部主动散热。
规格参数
| 处理器 | Rockchip RK3576 · 4×Cortex-A72 + 4×Cortex-A53 · 8nm · 最高 2.2GHz |
|---|---|
| NPU | 6 TOPS(INT8),支持 INT4 / 8 / 16、FP16 / BF16、TF32 |
| GPU | Mali-G52 MC3 · OpenGL ES 3.2 / Vulkan 1.1 / OpenCL 2.0 |
| 内存 / 存储 | 8 GB 或 16 GB LPDDR4X · 64 GB eMMC |
| 无线通信 | 板载星闪 NearLink 1.0 模组(2.0 模组规划中) |
| 网络 | 2× 千兆以太网 RJ45 |
| 接口 | 4× USB 3.2 · 1× USB 3.0 / DP · 1× Type-C(调试)· 2× CAN · 1× UART · 2× I2C · 1× FPC |
| 视频 | 1× MIPI CSI 输入 · Type-C DP1.4 输出(4K@120fps)· 8K@30fps 解码 |
| 音频 | 板载 8 麦克风环形阵列(10 m 拾音,声源定位)· 最高 2×40W 立体声输出 |
| 供电 | 12–24V DC · XT30 接口 |
| 预装软件 | DORA · OminiX · LeRobot · dora Hub · Linux BSP / SDK · RKNN 工具链 · ROS / ROS 2 兼容 |
规格来源:dora-pai.org(V1.0 · 2026)。尺寸、重量、功耗与工作温度待发布。
选型对比
不确定哪一款适合你?告诉我们你的场景,我们帮你配齐整机、软件与培训。
← 左右滑动查看完整表格 →
| 型号 | 定位 | 构型 | 典型客户 | 交付颗粒度 |
|---|---|---|---|---|
| ADORA 1 Nano | 教学与入门 | 桌面双臂 | 高校课程、机器人竞赛 | 教学套件 + 培训 |
| ADORA 2 Mini | 算法验证 | 立柱式双臂躯干 | 高校实验室、课题组 | 整机 + 开发套件 |
| ADORA 2 Pro | 数据采集 | 三轮底盘 + 升降立柱 + 双臂 | 数据团队、具身智能实验室 | 整机 + 数据管线 |
| ADORA 1 Pro | 移动巡检 | 四轮刚性底盘 + 单臂,载重 80 kg | 产业客户、集成商 | 企业版 + 年度支持 |
| ADORA 2 Max | 通用操作 / 定制 | 四轮底盘 + 双臂升降 + 交互屏 | 高校科研、定制项目 | 整机 + 定制开发 |
| DORA-PAI | 计算与通信底座 | 主控板 / 整机 | 本体厂商、集成商、开发者 | 板卡 + SDK |
常见问题
机器人按下电源开关后不能正常启动?
检查电压电量表。如果电量表不亮,或显示的电压、电量处于红色区域,请立即给机器人充电。
上电启动后无法遥控移动?
先确认遥控器已打开并连接到机器人,再检查急停按钮是否已松开。如果都没问题,请按遥控器操作说明确认遥控器模式设置是否正确。
上位机无法控制底盘?
遥控器的控制优先级最高。如果遥控器处于打开状态,可以关掉遥控器,或把模式开关拨到中间档位;中间档位可以远程刹车,也支持上位机通讯。
机械臂状态锁死或没有反应?
先检查机械臂系统网络是否正常(可以 ping 机械臂 IP),再通过示教器软件面板查看原因。仍未解决的话,重启机械臂系统后再确认。
夹爪不能正确开合?
确认机械臂处于正常状态。夹爪上电 5 秒后会自动开合自检,可以据此判断夹爪本身是否正常;也可以拔插机械臂与夹爪之间的航插,让夹爪重新上电。
电量表接近红色区域怎么办?
请尽快给机器人充电,避免低电量运行。