大脑 · 神经 · 身体
全栈开源的机器人技术
Model + Octos = Agentic 大脑;DORA 是神经;ADORA 是身体。适应新环境,靠智能体改写编排代码,而不是为每个场景重新训练。
智能体驱动的全栈协同
大脑负责理解与规划,神经负责把指令变成实时、可靠的数据流,身体负责感知和执行。三层之间形成"感知—控制—反馈"的闭环。
- 换场景不重训智能体改编排代码,复用已有技能
- 换本体不重写DORA 屏蔽硬件差异,技能跨机型迁移
- 每层都开源可以单独使用,也可以整套交付
Octos 编程智能体核心 · 大脑模型(WAM · Moxin)
机器人技能:视觉 · 导航 · 抓取,毫秒级数据流调度
ADORA 整机,以及宇树、智元等第三方本体
Octos:智能体 OS,
机器人大脑的 Harness
模型提供智能,Octos 提供自主运行时。我们把成熟的智能体 OS(AgentOS)移植到具身机器人——让大脑真正能自主运行、试错、演进。
Agent Loop
推理 → 动作 → 观测,自主闭环运行。
工具 + 沙箱
统一工具注册、隔离执行,在动作层设置安全边界。
记忆 + 技能库
成功的编排沉淀为可复用技能,跨机型迁移。
多智体 Swarm
多台真机协作,择优演进。
MCP 双向
经 octos-dora-mcp 对接 DORA,也可调用外部工具。
多端交互
终端 octos-tui、Web 与 TUI 三端,开发者熟悉的编码智能体体验。
DORA 内核:
机器人的神经系统
DORA(Dataflow-Oriented Robotic Architecture)用有向图描述机器人应用:节点即进程,YAML 声明,无需代码生成。团队成员是 DORA 的核心贡献者。
数据流模型
有向图 pipeline,节点即进程,YAML 声明,无需代码生成。
零拷贝 + Apache Arrow
同机共享内存,跨机走 Zenoh,序列化开销降到零。
多语言原生
Rust / Python / C / C++ 节点在同一数据流里自由混用。
四种通信模式
Topic、Service、Action、Streaming,覆盖从传感器到长任务。
工程内建
容错重启、录制回放、可观测性、集群管理与 Node Hub。
生态兼容
ROS 2 / MAVLink 桥接,吸纳既有生态,迁移成本更低。
性能数据为项目报告值,实际结果因硬件与负载而异。
PhyWorld:
为世界模型加上物理约束
世界模型让机器人在物理正确的想象里试错学习。配合 WAM 世界动作模型,从想象物理到输出动作,补齐 VLA 的空间与物理短板。
- 两阶段后训练流匹配物理一致性 + DPO 物理强化(rank-16 LoRA · 千组人评偏好)
- 覆盖 7 类物理事件碰撞回弹 · 破坏形变 · 流体 · 光影反射 · 连锁反应 · 滚动滑动 · 抛体
- VBench 生成质量 0.769高于 NVIDIA Cosmos-14B 的 0.753
- PhyGround 物理保真 3.09高于最强基线 2.99,光学物理领先
- 模型、基准、裁判全部开源Hugging Face · Apache 2.0
PhyWorld 生成
物理保真视频世界模型
PhyJudge-9B 评判
视觉-语言裁判模型,自动为物理保真打分
DPO 物理强化
用偏好数据回训,改进 PhyWorld,回到第一步
PhyGround 基准
250 条提示 · 13 条物理定律 · 约 4,500 条人工标注
模型 + 基准 + 裁判形成闭环:物理保真可度量、可回训、可持续进化。
机器人的
国产开源软件底座
DORA 致力于成为机器人这一层的开源操作系统:上承 ADORA 整机与机器人应用,下接国产算力、操作系统与通信。
昇腾 Ascend 910 / 310
OminiX 推理引擎全面支持,本地运行 Moxin 大模型。
OpenAtom 托管
中立治理、开源可信。
OpenHarmony 集成
运行于鸿蒙生态设备,共享分布式软总线。
NearLink 星闪
国产短距无线,低延迟、高并发的机内与多机协同通信。
新华社(2026-06)报道:基于开源鸿蒙的 M-Robots 机器人 OS(开放原子基金会孵化)兼容 DORA 等主流中间件,迁移成本降低 80%。
复用开源数据,
重点建设生成能力
Robot、UMI、Ego 数据充分利用开源社区;我们集中力量,基于 Nexus 构建仿真与合成数据管线。
真实世界数据
筛选高质量数据 → 格式与任务对齐 → 接入训练
仿真与合成数据
基于 Nexus 的仿真与合成数据流水线
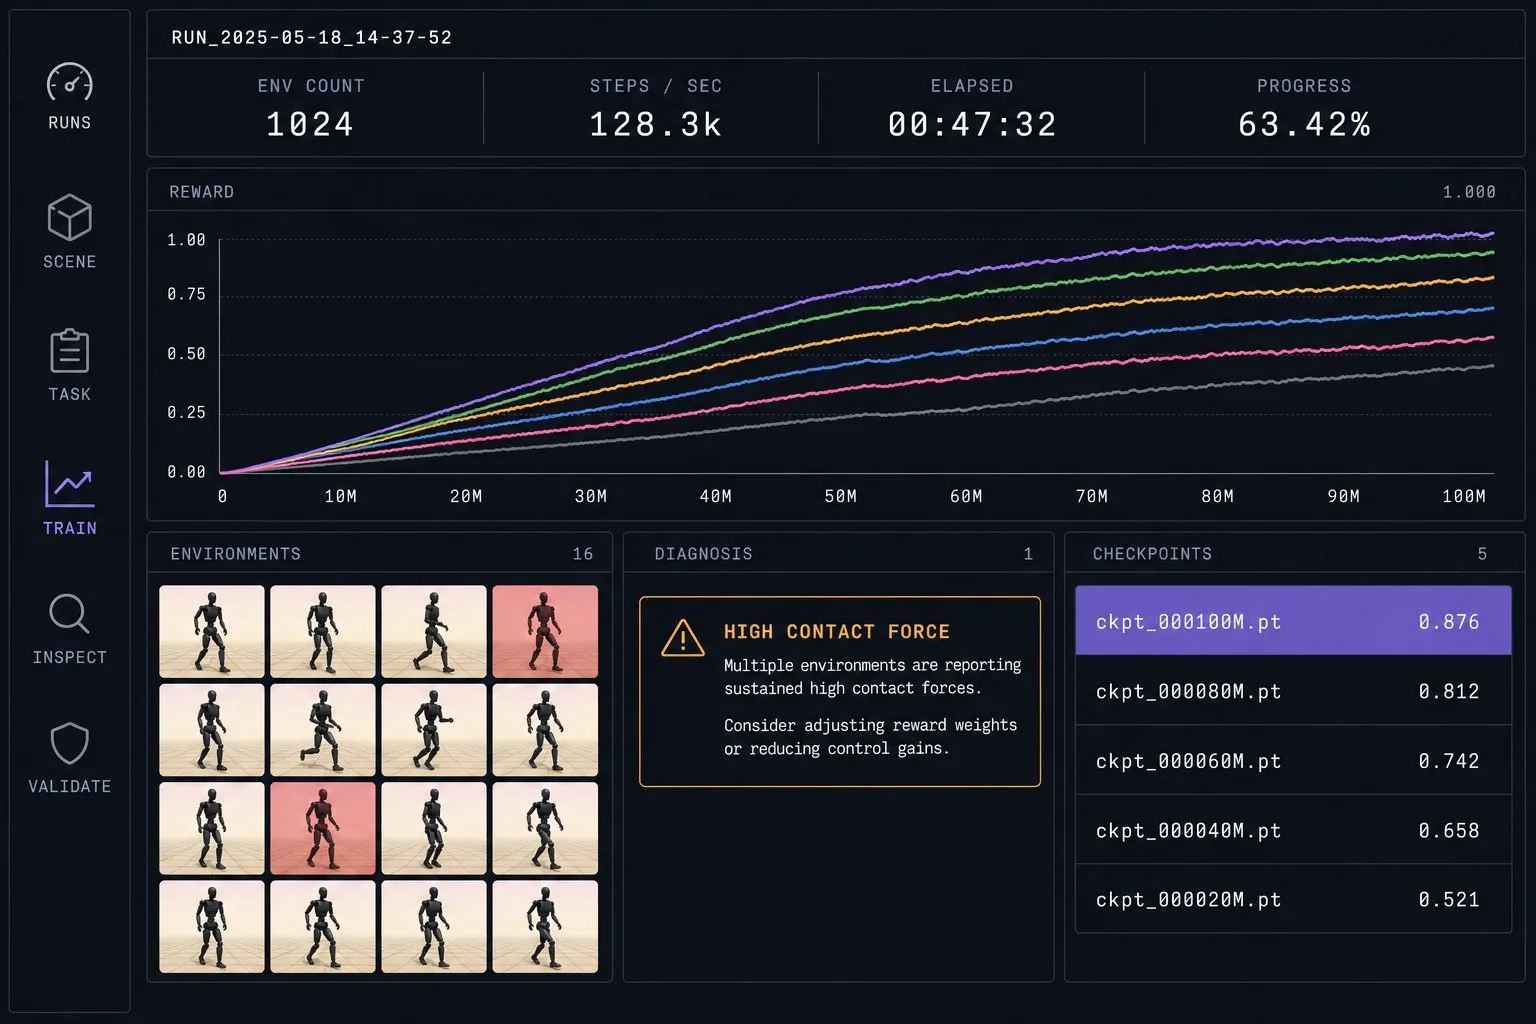
把仿真与训练
变成可复现实验
基于 dimforge/nexus 开源引擎(Rust + WebGPU 多物理场),建设面向教学科研与机器人竞赛的仿真、数据生成与训练工作台。
- 01 配置实验选模型 · 配参数,保留模型来源与实验配置
- 02 训练与回放看反馈 · 查运行记录,关联训练反馈、动作与运行记录
- 03 验证与复盘批量测试,Octos 助手查记录、比运行,由人决定下一次实验
Rust + GPU 仿真 · Makepad UI · 仿真与控制台同进程
| 平台 | 主要定位 |
|---|---|
| Nexus(循驭) | 教学 / 竞赛实验工作台 |
| Isaac Lab | 机器人学习框架 |
| MuJoCo / MJX | 物理仿真与加速计算 |
| Genesis | 通用多物理仿真平台 |
定位对比,不代表性能、物理精度或功能比较。Nexus 引擎:github.com/dimforge/nexus
全栈开源路线
从已完成的基线出发,走向大脑、神经、身体全栈打通的开源机器人标准。
已完成基线
- 大脑:PhyWorld 物理世界模型 + PhyGround 基准 + PhyJudge-9B 裁判
- 全套开源 · WAM 世界动作模型
- 神经 + 身体:Octos + DORA 已在智元 X2 人形真机端到端跑通
近期
- 大脑:世界模型上端侧 · WAM 上机
- 神经:DORA 1.0 · OpenAtom 托管
- 身体:开源 ADORA Nano 桌面平台
中期
- 大脑 + 神经 + 身体全栈打通
- 为不同机体定制大脑 / 神经
- 技能库 + Node Hub
- 教学套件进高校
远期
- 全栈开源机器人标准(大脑 / 神经 / 身体)
- 多机体生态